第一讲 · 导论:机器人、智能控制与具身智能
对应 PPT:第一讲《绪论》 我把这一篇作为全课的「地图」:先建立概念框架,后面的文章再往这张地图上填内容。我希望先回答三个问题:什么是智能控制?它和传统控制差在哪?这门课要讲哪几条技术路线?
1. 从一个直觉开始:智能机器人「智能」在哪
现在的机器人已经不是「按固定程序动作的执行机器」,而是能感知环境、理解指令、自主决策的具身智能体。把「智能机器人」拆开,有四个基本要素,正好对应一个经典闭环 —— OODA 循环:
| 要素 | OODA 阶段 | 典型硬件 / 能力 |
|---|---|---|
| 感知 Observation | 观察 | 摄像头、激光雷达 |
| 认知 Orientation | 判断 | 环境解析、情景判断 |
| 决策 Decision | 决策 | 路径规划、任务分配 |
| 执行 Action | 行动 | 协同控制、运动控制 |
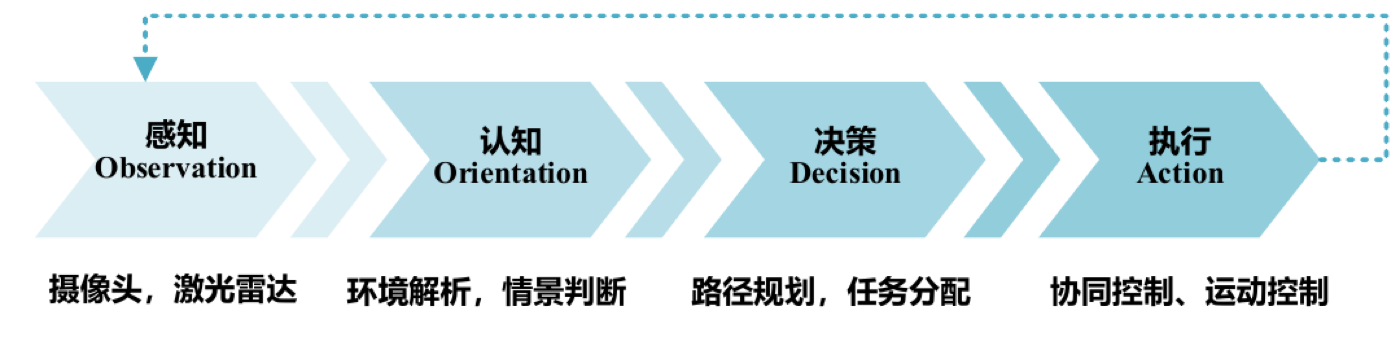
后面的内容都可以放回这个闭环理解:感知 → 认知 → 决策 → 执行 →(反馈回感知)。不同方法强化的是其中某一环,或者整个闭环。
2. 机器人的定义与分类
「机器人」没有全球统一定义,但各家定义能看出侧重:
- 美国机器人协会 RIA:可编程、多功能的机械手(manipulator),用于搬运材料 / 零件 / 工具。
- 日本 JIRA:带记忆装置和末端执行器(end effector)、能自动移动代替人力的通用机器。
- 美国国家标准局 NBS:能编程、在自动控制下执行操作与移动作业的机械装置。
- 我国定义:自动化机器 + 类人 / 仿生的智能能力(感知、规划、执行、协同),强调高度灵活性。
归纳:国外定义强调「按程序执行任务」的能力;我国定义额外强调「智能属性」(仿生智能)。这其实预示了从「自动化」到「智能化」的演进。
机器人的三种分类依据:① 按应用环境(工业 / 服务);② 按自主性(遥控 / 自主);③ 按功能(家用、医疗、农业、军事、空中等)。
3. 具身智能:智能由「身体 × 环境交互」塑造
具身智能(Embodied Intelligence) 的概念最早可追溯到图灵(1950)。核心主张是——智能不是只待在「算法 / 推理模块」里,而是由智能体的物理身体、传感-运动回路、与环境的持续交互共同塑造出来的。
两个关键词:
- 具身性:认知与行为能力受身体结构、材料属性、驱动方式、传感配置的约束与塑形。
- 耦合:智能体与环境通过力学交互 + 信息反馈形成动态闭环;智能表现为「闭环系统的稳定」。
机器人是具身智能的载体,具备四性:载体性(提供身体形态与执行器)、闭环性(传感器 → 状态估计 → 策略 / 控制 → 执行器 → 环境反馈)、约束性(真实世界的时延、饱和、摩擦、能量预算)、系统性(落地靠「算法 + 传感 + 执行 + 能源 + 管理」协同)。
课件反复使用一个系统论视角:具身智能可以看作一个广义控制问题——在复杂不确定环境中做「信息-能量耦合调控」:
- 控制对象 = 具身系统;
- 控制目标 = 任务性能最优 + 约束满足;
- 控制手段 = 模型 + 反馈 + 优化 + 学习 的统一。
这样一来,「AI 的具身智能」就能放进控制论的框架里理解,这也是课程同时讲智能控制和机器人的原因。第八讲会沿用这个视角分析 VLA。
4. 为什么需要智能控制:传统控制的局限
课件在这里把传统控制概括为经典控制(PID、根轨迹、频域)与现代控制(状态空间、最优控制),重点讨论其中依赖显式模型、固定结构和局部线性化的设计方法。需要注意,传统控制并不都要求精确模型;鲁棒控制、自适应控制和系统辨识等方法本来就在处理模型误差。课件想强调的限制主要是:
- 复杂、非线性、时变或不确定系统往往难以得到足够准确、便于设计的模型;
- 有些过程只能建立近似模型,模型误差会限制基于模型的控制性能;
- 局部线性化在工作点变化很大时可能失效;
- 智能机器人等任务还包含感知、规划、决策和故障处理,单靠底层反馈控制无法覆盖全部环节。
智能控制的研究对象因此有三个特点:不确定性模型、高度非线性、复杂任务要求(自规划、自决策、避障、故障诊断等)。
5. 智能控制的定义(一段简史)
智能控制是「控制理论发展的高级阶段」,本质是一门交叉学科:
- 1966 年,J. M. Mendel 提出把人工智能技术用于飞船控制系统设计;
- 1971 年,美籍华人傅京逊教授首次提出「智能控制」概念,定义为人工智能与自动控制的交叉;
- 1977 年,G. N. Saridis 引入运筹学,提出著名的三元交集结构:
其中 = 智能控制, = 自动控制, = 人工智能, = 运筹学。
- :模拟人思维的知识处理系统(记忆、学习、推理);
- :描述系统动力学特性,本质是动态反馈;
- :定量优化方法(线性规划、调度、多目标优化)。
引入 的意义:在「智能 + 控制」之外,强调更高层次的调度、规划、管理,为递阶智能控制提供理论依据。
智能控制的定义:设计一个控制器,使其具备学习、抽象、推理、决策功能,能根据环境信息变化做出适应性反应,完成原本需要人来完成的任务。它有三种类型:① 人作为控制器;② 人-机结合作为控制器;③ 无人参与的自主控制系统(如自主机器人)。
学科形成标志:1985 年 IEEE 成立智能控制专委会;1987 年第一次国际智能控制大会。
6. 控制理论现状:四个产业调研观察
课件引用 Annual Reviews in Control(2020)的产业调研,给出四个观察:
- 控制理论在没落吗?没有。 1960–2020 IFAC 论文数、专利数都在稳步上升。
- 学术界和工业界有分离吗?有。 工业界人士在 IEEE 控制系统学会担任 leader 的比例在下降。
- 最有影响力的控制方法是什么?PID 仍稳居王座。 其次是系统辨识;先进控制里最被看好的是 MPC(模型预测控制)。
- 理论界和工业界看重的指标不同。 理论界追求响应快、鲁棒性好;工业界几乎压倒性地最看重降本(cost reduction)。
这组观察说明,PID 在工业现场依然是主力;智能方法主要补充传统控制难以覆盖的复杂对象和任务,最终还要考虑成本收益。
7. 智能控制的五大分支(本课主线)
后续内容分别对应这些分支:
- 模糊控制:精确量 → 模糊化 → 模糊规则推理 → 解模糊 → 控制对象。(第三、四讲)
- 神经网络控制:用神经网络的强非线性逼近与学习能力,在线调权值使误差趋零。(第五讲)
- 智能搜索算法:遗传算法、粒子群等,模拟自然过程求解优化问题。
- 迭代学习控制:利用先前经验和输出误差,每次迭代调整控制输入,适合重复性任务。(第六讲)
- 强化学习控制:智能体与环境交互,依据奖赏以「试错」方式调整策略。(第六讲)
加上第八讲的 VLA(视觉-语言-动作)模型:把视觉感知、语言理解、动作生成统一进一个神经网络,实现「看 + 听 → 行动」的端到端学习。
8. 智能控制的特点与应用
不同方法的共同目标,不只是“控制效果更好”,还要让系统获得传统固定控制律欠缺的四种能力:
- 学习:从环境信息和历史经验中积累知识,持续改善性能;
- 适应:工况或对象变化时仍能维持控制,部分故障下也有一定容错能力;
- 自组织:面对分布式信息和多目标冲突,自行协调结构与决策;
- 优化:持续调整参数和结构,追求整体而非单个局部指标的最优。
典型应用分成两类。运动控制里,机器人关节、无人机等对象具有强非线性和多变量耦合,可以用模糊控制、神经网络逼近和反演控制;过程控制里,石油化工、冶金和电力系统常把神经网络用于非线性工艺、把专家控制用于轧钢、把模糊控制用于难建模的生产过程。
9. 本讲小结
智能机器人 = 感知-认知-决策-执行 闭环(OODA)
        │
        ├── 具身智能:智能由「身体 × 环境交互」塑造,是广义控制问题
        │
传统控制(需精确模型)──力不从心──> 智能控制(IC = AC ∩ AI ∩ OR)
        │
        └── 五大分支:模糊 / 神经网络 / 智能搜索 / 迭代学习 / 强化学习(+ VLA)
                  (符号·模糊·连接·行为 四条线)
└──> 在「具身智能 / VLA」系统中组合使用下一讲:专家系统与专家控制,以及如何用规则表示专家经验。