z 变换是离散序列的复频域表示,与连续系统的拉普拉斯变换平行:
X(z)=n=−∞∑∞x[n]z−n.
令 z=rejΩ,则 z−n=r−ne−jΩn。半径 r 控制指数加权,角度 Ω 控制振荡。
基本变换与 ROC
右边指数:
anu[n]⟷1−az−11=z−az,∣z∣>∣a∣.
左边指数:
−anu[−n−1]⟷1−az−11,∣z∣<∣a∣.
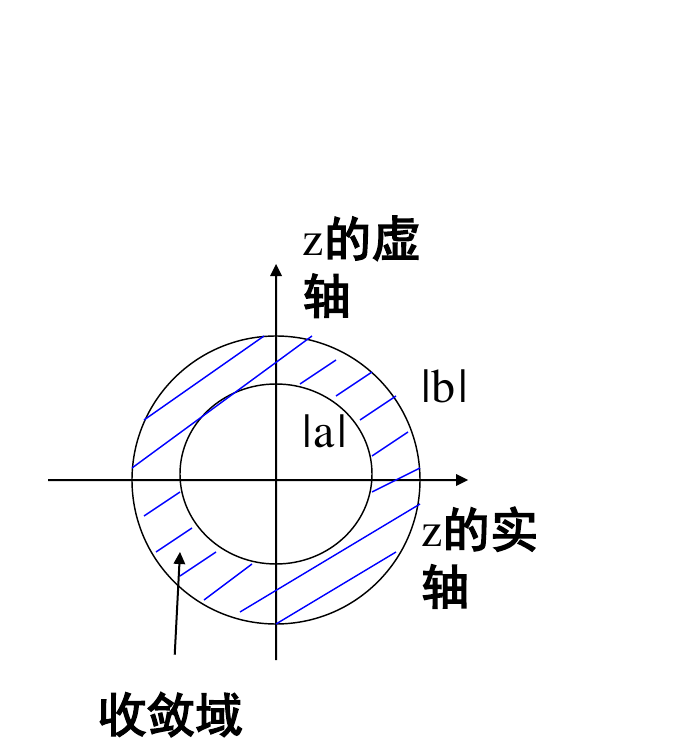
同一个代数式因 ROC 不同对应不同序列。ROC 是以原点为中心的圆环,不包含极点。
有限长右边序列的 ROC 通常是除 z=0 外整个平面;有限长左边序列可能排除无穷。双边有理序列的 ROC 位于两组极点之间。
双边序列的两个收敛条件叠加后,ROC 就是两条极点半径之间的圆环,而不是任意形状的二维区域。
性质
若 x[n]↔X(z):
x[n−n0]↔z−n0X(z),
anx[n]↔X(z/a),
nx[n]↔−zdzdX,
x∗h↔X(z)H(z).
时间反转满足
x[−n]↔X(z−1),
ROC 的内外也相应翻转。
逆 z 变换
常用四种办法:
- 对照基本变换对并结合 ROC;
- 幂级数长除法,直接读 z−n 系数;
- 部分分式展开;
- 复积分留数。
有理式做部分分式后,必须逐项根据整个 ROC 决定右边或左边。只把每个极点都写成因果项,会悄悄假定 ROC 在最外极点之外。
单边 z 变换
单边变换
X+(z)=n=0∑∞x[n]z−n
适合带初始条件的差分方程。例如
Z+{x[n−1]}=z−1X+(z)+x[−1].
不同移位方向会带入不同初始样本,使用前应从求和定义推一次,避免机械背错符号。
系统函数
零初始状态下
H(z)=X(z)Y(z)=Z{h[n]}.
若差分方程为
k=0∑Naky[n−k]=m=0∑Mbmx[n−m],
则
H(z)=∑k=0Nakz−k∑m=0Mbmz−m.
分子根是零点,分母根是极点。极点对应系统自然模式;单位圆上 z=ejΩ 的取值若存在,就是频率响应
H(ejΩ).
因果与稳定
对有理 LTI 系统:
- 因果:h[n] 为右边序列,ROC 在最外极点之外;
- 稳定:∑∣h[n]∣<∞,等价于 ROC 包含单位圆;
- 因果且稳定:所有极点严格在单位圆内。
最后一条不能反过来脱离 ROC 使用。若系统非因果,极点在单位圆外也可能通过内侧 ROC 得到稳定的左边响应。
初值与终值
在条件满足时,
x[0]=z→∞limX(z),
n→∞limx[n]=z→1lim(1−z−1)X(z).
终值定理要求 (1−z−1)X(z) 的极点都严格在单位圆内;若有单位圆上的持续振荡,形式极限没有意义。