傅里叶变换只用纯振荡基函数 ejωt。给信号先乘 e−σt 再做傅里叶变换,就得到以 s=σ+jω 为变量的拉普拉斯变换,它能容纳指数增长或衰减更强的信号。
双边拉普拉斯变换
X(s)=∫−∞∞x(t)e−stdt.
使积分收敛的 s 构成收敛域 ROC。对有理变换,ROC 是平行于虚轴的带状区域,不包含任何极点。
例:
e−atu(t)⟷s+a1,Re(s)>−a.
而
−e−atu(−t)⟷s+a1,Re(s)<−a.
代数式完全相同,ROC 决定信号在右边还是左边。因此只写 X(s) 不写 ROC,答案不完整。
ROC 的结构规则
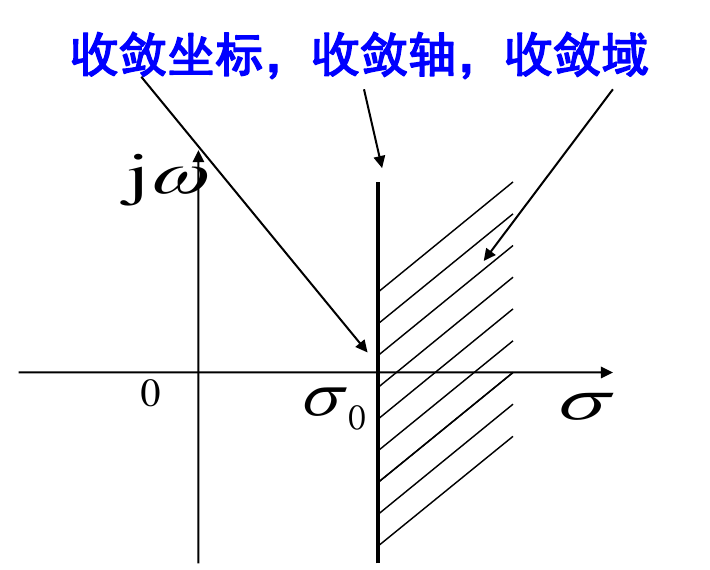
- 右边信号:ROC 在最右极点右侧;
- 左边信号:ROC 在最左极点左侧;
- 双边信号:ROC 在两列极点之间;
- 有限持续右/左信号的 ROC 通常为除去 0 或无穷的整个平面;
- 若 ROC 包含虚轴,傅里叶变换存在,且 X(jω) 是 X(s) 在虚轴上的取值。
右边信号的 ROC 可以直接画成某条收敛轴右侧的半平面;纵向的虚轴是否落在阴影中,决定傅里叶变换能否由 X(s) 取到。
常用性质
x(t−t0)↔e−st0X(s)
对双边变换成立,前提是普通时移;单边变换的延时还要处理信号起点。
es0tx(t)↔X(s−s0),
dtdx↔sX(s),
tx(t)↔−dsdX,
x∗h↔X(s)H(s).
双边导数公式没有初值项;单边拉普拉斯变换则有
L+{x′(t)}=sX(s)−x(0−),
高阶导数会依次带入初始值,适合直接解有初始状态的微分方程。
逆变换
有理式优先做部分分式:
X(s)=k∑s−pkAk
再根据 ROC 判断每一项是右边还是左边信号。若有重极点,
(s−p)m1⟷(m−1)!tm−1eptu(t)
在右边 ROC 下成立。
零点影响频率选择性,极点决定自然响应模式。画零极点图时要把 ROC 一起画出。
初值与终值定理
在适用条件下,
x(0+)=s→∞limsX(s),
x(∞)=s→0limsX(s).
终值定理要求 sX(s) 的全部极点位于左半平面,原点处的允许情况需单独判断。若存在右半平面极点或持续振荡极点,终值不存在,不能形式代入。
与系统分析的联系
零状态 LTI 系统满足
Y(s)=H(s)X(s).
对因果有理系统,ROC 在最右极点右侧;BIBO 稳定要求 ROC 含虚轴。因此因果且稳定等价于所有极点严格位于左半平面。
这条结论依赖“有理、因果”。只看极点位置而不看 ROC,会把左边稳定信号与右边不稳定信号混淆。