第 6 讲 · 超声波雷达的数据链路与可视化
源目录保留了一套 Arduino 超声波雷达教程视频、Processing 代码和完整 Processing 运行环境。下文只整理该扩展实验的核心链路。
它不是真正的脉冲雷达
这个作品用超声波传感器测距,用伺服机改变方向,然后把每个“角度—距离”点画成类似雷达的扫描界面。它的价值在于串起多个模块,而不是复现专业电磁雷达。
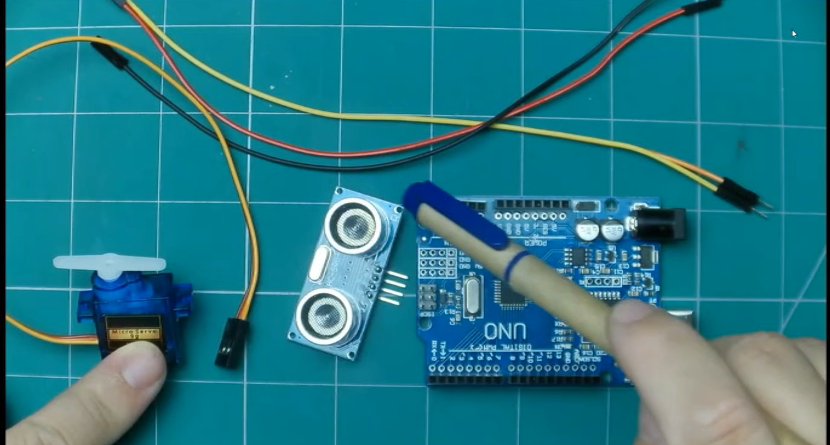
伺服机设定角度
        ↓
超声波模块测距
        ↓
Arduino 发送 "angle,distance."
        ↓
Processing 解析并绘图
从极坐标到屏幕坐标
传感器给出角度 和距离 。平面坐标为
Processing 窗口的 轴默认向下,所以原代码绘制目标时使用了负的 。它还把厘米按比例换成像素,并只显示 40 cm 范围内的物体。
拖影是怎么出现的
每帧不是用不透明黑色把旧画面完全擦除,而是覆盖一层很透明的黑色矩形。旧扫描线会逐帧变暗,因此产生运动拖影。这是纯图形效果,不表示传感器真的同时保持了所有方向的回波。
从教程代码到可用实验还差什么
- 不要把串口写死为
COM4,启动时列出端口并明确选择; - 解析前检查数据是否包含逗号,两个字段是否能转换为数值;
- 对距离做滤波和超时判断,避免无回波被画成假目标;
- 记录采样时刻,否则伺服运动、测距和显示之间的延迟无法分析;
- 把像素比例和显示上限从窗口尺寸中推导,而不是散落在多个常数里。