第 10 讲 · 图、遍历与网络算法
图 用顶点集合表示对象,用边集合表示对象之间的关系。无向边表示对称关系,有向边表示方向;权值可以代表距离、时间或成本。
基本概念
- 路径是首尾相接的边序列,简单路径不重复顶点;
- 回路首尾顶点相同;
- 无向图中两点有路径就称连通;极大连通子图是连通分量;
- 有向图中任意两点互相可达称强连通;
- 无向图顶点的度是关联边数;有向图分入度和出度;
- 含 个顶点的连通无向图至少有 条边。
邻接矩阵与邻接表
邻接矩阵用 数组保存边。判断两点是否直接相连为 ,但空间固定为 ,适合稠密图。
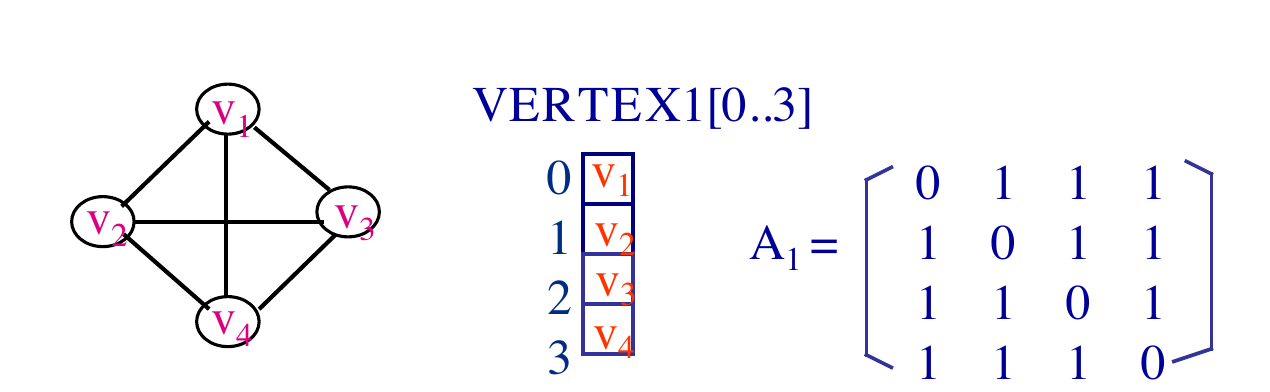
邻接表为每个顶点保存出边链表,空间 ,适合稀疏图。无向边会在两个顶点的表中各出现一次;有向图的表长直接反映出度。
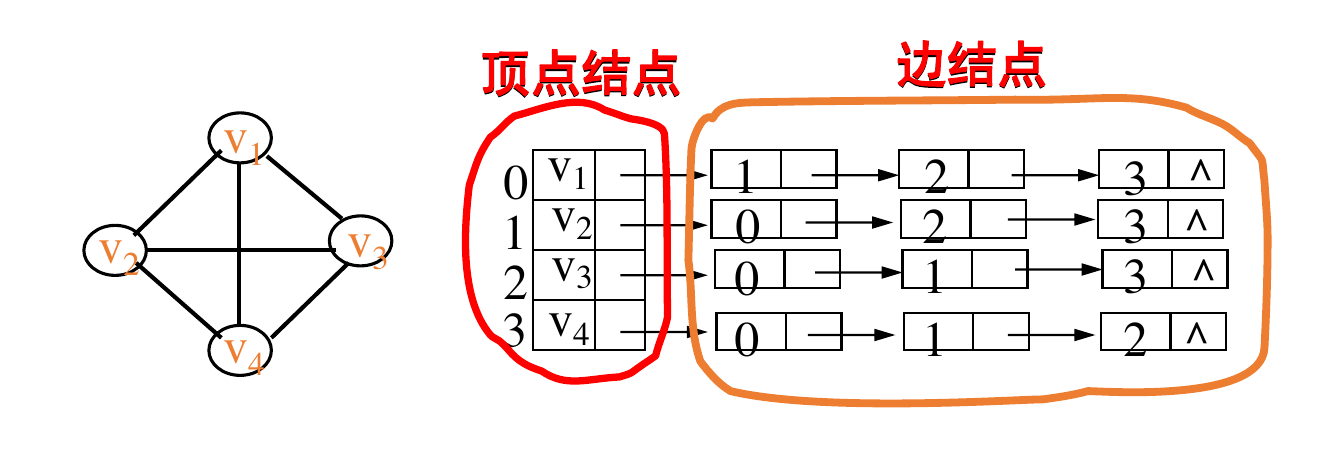
课程还介绍有向图十字链表和无向图邻接多重表,用来让同一条边同时便于从两个端点访问。
DFS:一路深入再回退
从顶点出发,标记已访问,再递归访问每个未访问邻接点。已访问标记防止在环中无限重复。
若图不连通,只从一个起点无法遍历全部顶点,还要从每个未访问顶点重新启动,得到 DFS 森林。
BFS:逐层扩展
起点标记并入队;反复出队一个顶点,把其所有未访问邻接点标记并入队。标记应在入队时完成,否则同一顶点可能被重复加入。
无权图中,BFS 第一次到达顶点时所用边数最少,因此可求单源最短路。
采用邻接表时,DFS 和 BFS 都是 ;采用邻接矩阵时,需要为每个顶点扫描一整行,是 。
最小生成树
连通无向图的生成树包含全部顶点和恰好 条边。带权图中总边权最小的生成树称最小生成树。
Prim
维护已选顶点集合 。每次挑选一条连接 与 的最轻边,把新顶点加入 。不变量是当前边集始终是一棵连接 的树。
Kruskal
把边按权从小到大考虑,若加入当前边不会形成环,就选取它。并查集可以高效判断两个端点是否已经在同一连通分量。
Prim 更围绕顶点展开,邻接矩阵实现适合稠密图;Kruskal 围绕边展开,常适合稀疏图。
Dijkstra 单源最短路径
维护起点到各顶点的当前最短估计 dist。每轮从未确定顶点中选 dist 最小者 ,把它标记为已确定,再用边 松弛:
不变量是:所有已确定顶点的 dist 已是最终最短距离。这个证明依赖边权非负;有负权边时,后来经过负边的路径可能推翻已经确定的结果。
Floyd-Warshall 则通过逐步允许更多中间顶点,计算任意两点最短路,时间 。
AOV 网与拓扑排序
AOV 网用顶点表示活动,用有向边表示先后约束。拓扑排序反复选择入度为零的顶点输出,并删除其出边。
若输出数少于顶点数,说明剩余部分存在有向环,工程依赖无法完成。拓扑序通常不唯一:两个活动没有先后约束时,交换次序仍合法。
AOE 网与关键路径
AOE 网用边表示活动,顶点表示事件,边权是活动持续时间。完成整个工程所需的最短时间等于源点到汇点的最长路径长度。
沿拓扑序计算事件最早发生时间 ve;逆拓扑序计算最迟发生时间 vl。活动的最早开始与最迟开始相等时没有机动时间,是关键活动;关键活动组成关键路径。
缩短非关键活动不一定缩短总工期;缩短关键活动才可能有效,而且缩短后关键路径可能改变。
不要混淆三个“最小”
- 最小生成树:让连接全部顶点的总边权最小;
- 单源最短路树:让源点到各点的路径分别最短;
- BFS 树:只在无权图中保证源点到各点边数最少。
它们的目标函数不同,得到的树不必相同。